Mod 18 · Makine emniyeti
Riskli makine bölgesinde personel varlığı kontrolü
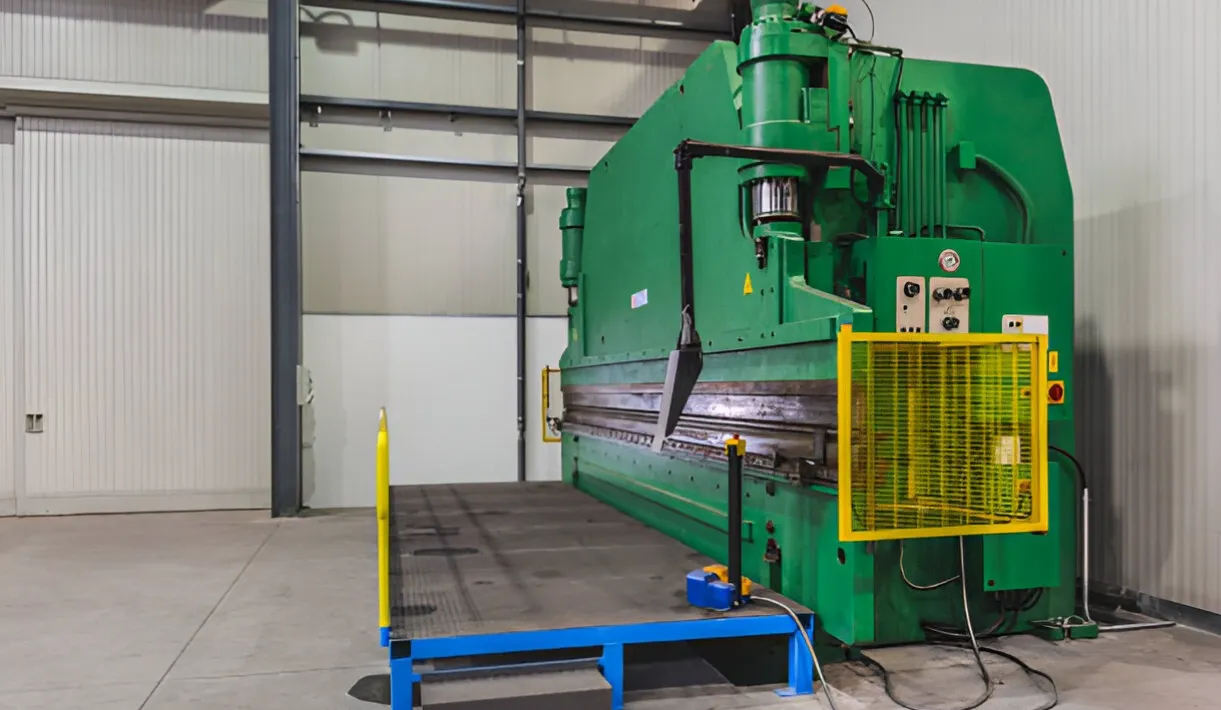
Mod 18, makinenin yalnızca ışık perdesinin koruduğu ağzını değil, çevresindeki tüm riskli bölgeyi izler. Çizdiğiniz bölgede personel tespit edildiğinde ISEE-CAM makinenin PLC'sine veya emniyet rölesine sinyal gönderir; makine bekletilebilir, yakındakiler için siren ve flaşör devreye girer. Pres, robot hücresi, streç sarma makinesi ve test alanları için ek bir tespit katmanıdır.
- 25 metreye kadar personel tespiti
- Tek düzlem değil, tüm bölge
- Emniyet PLC'nizle birlikte çalışır
Kamera, makine çevresindeki riskli bölgede personeli nasıl tespit eder?
Işık perdeleri, alan tarayıcılar ve kilitli kapılar, tasarımcının insanların gireceğini öngördüğü noktaları korur. Kazalar ise çoğu zaman başka bir yerden başlar: presin arkasından içeri giren bakımcı, alçak çitin üzerinden robot hücresine adım atan çalışan, döngü yeniden başladığında hâlâ streç makinesinin içinde olan operatör, kablo test alanına giren teknisyen. Mod 18 alanın tamamına yukarıdan veya yandan bakar ve içerideki herkesi bildirir.
01 · Bölge
Makine çevresinde çizilen riskli bölge
02 · Tetikleyici
Bölgenin herhangi bir yerinde personel tespiti
03 · Çıkışlar
- PLC'ye bekletme veya durdurma sinyali
- Siren, flaşör veya zemin projeksiyonu
- Olay kaydı ve e-posta bildirimi
Adım 1
Tüm riskli bölgeyi görür
ISEE-CAM, makineyi ve çevresindeki alanı görecek şekilde konumlandırılır. Cihaz üzerindeki model 25 metreye kadar personeli tespit eder. Web arayüzünde bölge, tehlikenin gerçek sınırlarını izleyen bir çokgen olarak çizilir: pres tablası ve arkası, robotun erişim alanı, streç makinesinin döner tablası.
Adım 2
Yalnızca gerektiğinde karar verir
Kameranın tetikleme girişi, tespiti yalnızca makine çalışırken veya test sürerken aktif edebilir; böylece çevrimler arasındaki normal yükleme alarm üretmez. Aktifken bölgedeki her kişi çıkışın durumunu değiştirir. Talep halinde, örneğin bölgede unutulan yabancı nesne için müşteriye özel algoritmalar geliştirilebilir.
Adım 3
Sinyali emniyet sistemine iletir
Üç kuru kontak çıkış PLC'ye veya emniyet rölesine ve siren, flaşör, projeksiyon gibi yerel ikazlara bağlanır. Bölgede kişi olduğu sürece çıkış aktif kalır; makinenin kendi mantığı çalışmayı engelleyebilir. Uyarıdan çıkışa gecikme 100 ms'nin altındadır; olaylar günlük, haftalık ve aylık raporlara işlenir.
Sahadan görüntü
Çimento bunkerinde boşaltma sırasında personel tespiti
Kepçe boşaltırken bunker kenarında personel
Kamera, bir çimento fabrikasının ocak sahasındaki bunkere bakıyor. İki bölge tanımlı: bunker kenarı boyunca yeşil, bunkerin üzerinde kırmızı bölge. Kenarda duran çalışan kutu içine alınıp ekranın solunda sayılırken bir iş makinesi bunkere malzeme döküyor. Aynı mantık, boşaltma sırasında kimsenin ağza yaklaşmaması gereken kırıcı ve silo girişlerinde de kullanılır.
Mod 18 hangi makinelerde ek tespit katmanı olur?
Pres hatları
Hidrolik ve eksantrik preslerin önünde zaten ışık perdesi vardır. Mod 18, kişinin perdeyi kesmeden durabileceği yanları, arka tarafı ve kalıp değiştirme alanını izler ve pres PLC'sine bekletme sinyali gönderir.
Robot hücreleri
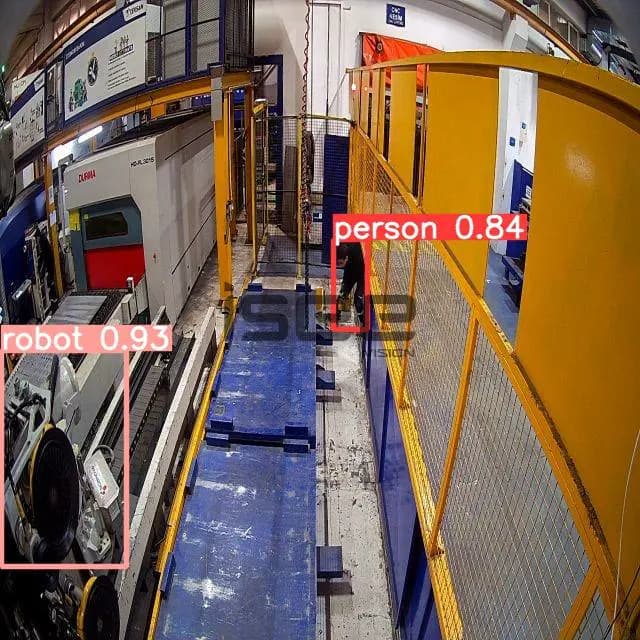
Robot kafesinin içindeki kamera, çitin arkasındaki kör noktayı kapsar. Çok kapılı robot kafeslerine girenler sayılır; içeride biri varken hücre yeniden başlatılmaz.
Streç sarma ve konveyörler
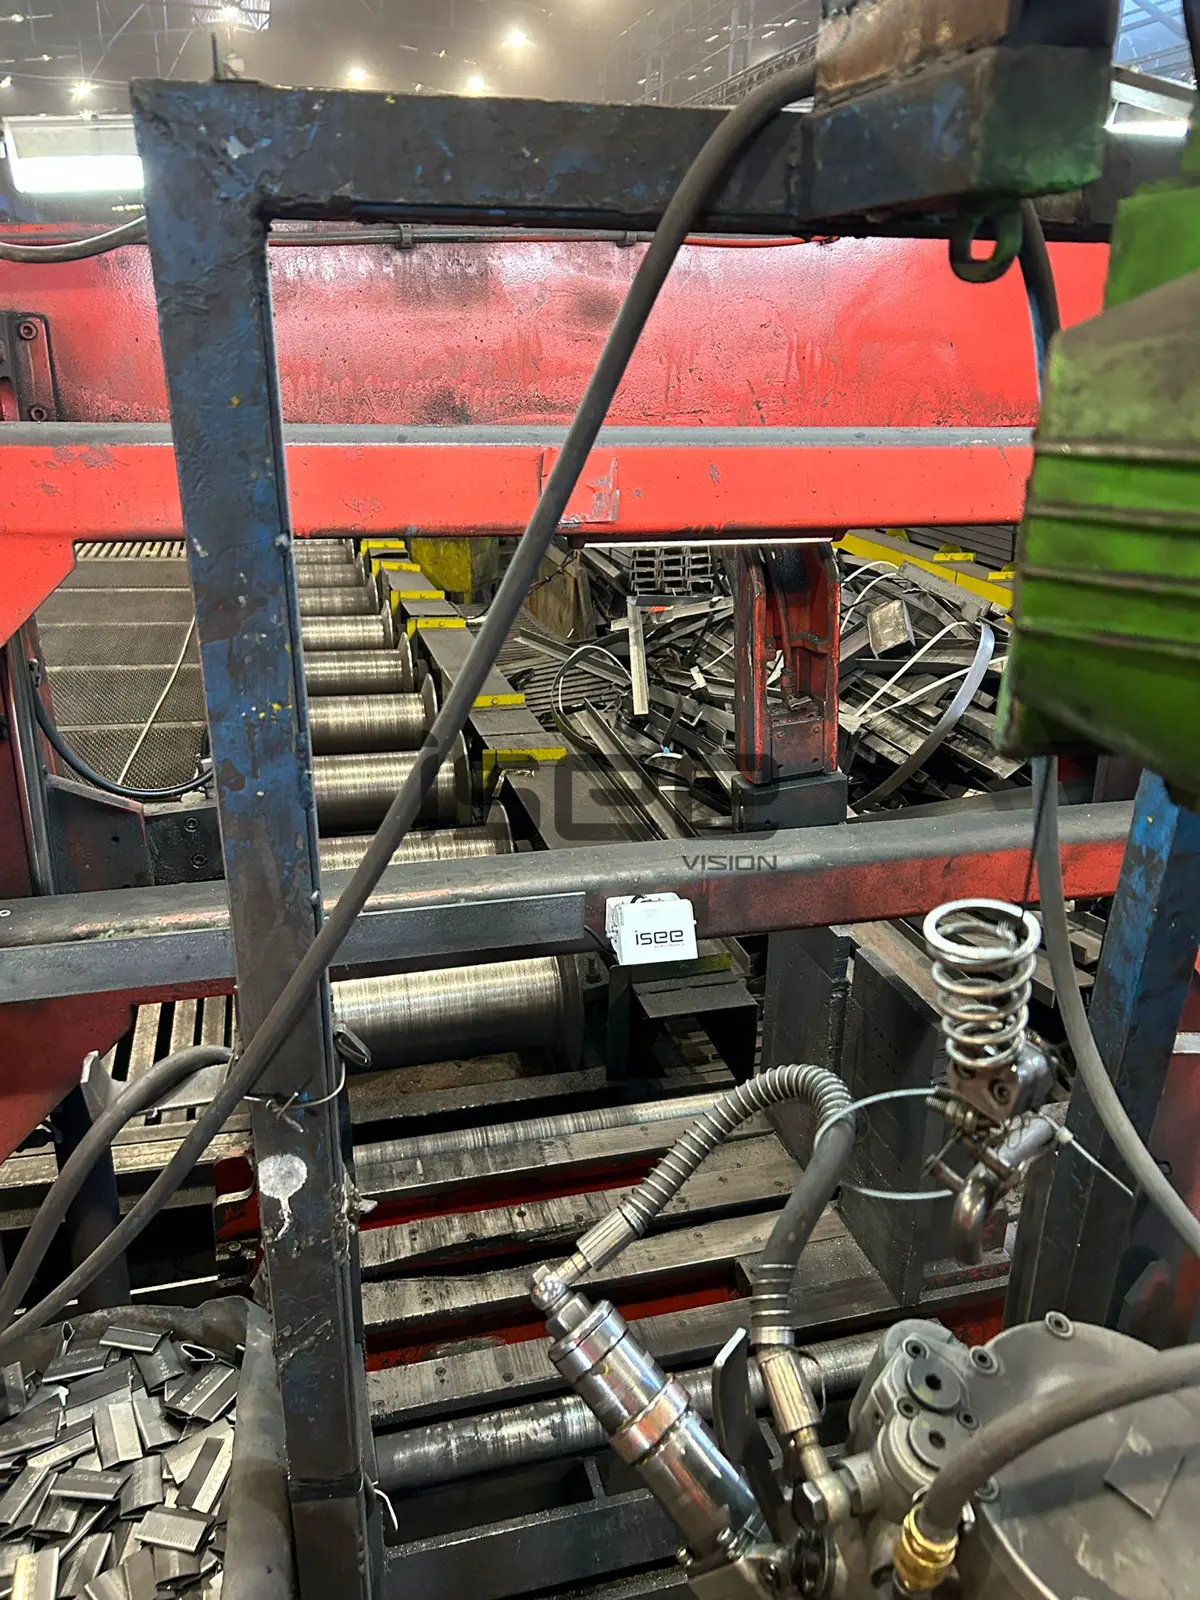
Operatörler film koptuğunda döner tablaya çıkar veya sıkışmayı gidermek için konveyöre uzanır. Mod 18, bir çelik tesisinin konveyör hattında olduğu gibi, bir sonraki döngü başlamadan sarma veya konveyör bölgesindeki kişiyi bildirir.
Yüksek gerilim test alanları ve servis bölümleri
Kablo test alanı gerilim uygulanırken boş olmalıdır; giriş, tespiti yalnızca test süresince aktif eder. Otomotiv servis bölümlerinde kameralar lift altındaki personeli görür ve lifti sesli uyarıyla kontrol eder.
Riskli bölge tespiti teknik özellikleri
- Tespit hedefi
- İnsan; talep halinde özel nesneler (ör. yabancı nesne)
- Tespit mesafesi
- Kameradan 25 metreye kadar
- Bölgeler
- Web arayüzünde çizilen, ekibinizin değiştirebildiği çokgenler
- Giriş ve çıkışlar
- Tespiti aktif eden 1 giriş, 3 kuru kontak çıkış; OPC-UA, Modbus TCP, REST API
- Tepki
- Cihaz üzerinde işleme, buluta çıkmaz; uyarıdan çıkışa 100 ms altı
- Raporlama
- Günlük, haftalık ve aylık raporlar, e-posta bildirimleri
- Gövde
- IP69K, −20 ile +70 °C arası, DC 12–24 V, ISO 16750-3 titreşim dayanımı
Makineye kamera tespiti eklemeden önce
- ISEE-CAM sertifikalı bir emniyet cihazı değildir ve belirtilmiş bir SIL veya PL seviyesi yoktur. Ek bir tespit katmanıdır; makinenin ışık perdesi, alan tarayıcısı, kilitlemeli kapıları ve emniyet PLC'si ile birlikte bağlanır, hiçbir zaman onların yerine kullanılmaz.
- Makine Emniyeti Yönetmeliği kapsamındaki koruyucular ve emniyet fonksiyonları yerinde kalır; yeniden başlatma ve resetleme makinenin emniyet mantığındadır. Kamera çıkışı PLC'ye yalnızca bölgede kişi olduğunu bildirir.
- Bölgenin tamamını engelsiz gören bir montaj noktası. Yüksek fikstürler, istif malzeme veya makinenin kendisi bir kişiyi gizleyebilir; kamera konumu fotoğraflardan veya saha keşfinden planlanır.
- Risk değerlendirmenize uygun olarak yetkili bir elektrikçi tarafından kumanda panosuna bağlantı.
Kamera tespiti, ışık perdesi, alan tarayıcı ve basınç paspası karşılaştırması
Makine emniyetinin temeli emniyet sınıfı cihazlardır; aşağıda her birinin neyi kapsadığı ve kameranın çevresine ne ekleyebileceği yer alıyor.
| Yöntem | Neyi kapsar | Eksik kalan |
|---|---|---|
| Işık perdesi (fotosel) | Tanımlı bir açıklık; emniyet sınıfı cihaz | Yalnızca kendi düzlemi; yanındaki veya arkasındaki kişi görülmez |
| Emniyet alan tarayıcısı | Zemine yakın düz bir alan; emniyet sınıfı | Yükseltilmiş platformlar, çukurlar, fikstür arkası |
| Basınç paspası | Paspasın üzerine basan kişi | Etrafından dolaşan veya üzerinden atlayan kişi |
| ISEE-CAM Mod 18 | Çizilen bölgede 25 metreye kadar her kişi | Emniyet sınıfı değildir; bölgeyi görmesi gerekir |
Sorular & Yanıtlar
Sık sorulan sorular
ISEE-CAM presimdeki ışık perdesinin yerini alabilir mi?
Hayır. Işık perdesi, alan tarayıcı ve kilitlemeler makinenin emniyet cihazlarıdır ve yerinde kalır. ISEE-CAM'in belirtilmiş bir SIL veya PL seviyesi yoktur. Görevi, bu cihazların kapsamadığı presin yanları ve arkası gibi alanları görmek ve bu bilgiyi PLC'ye ek bir koşul olarak iletmektir.
Kamera makineye nasıl bağlanır?
PLC'ye veya emniyet rölesine bağlanan kuru kontak çıkışlarla ya da OPC-UA, Modbus TCP veya REST API üzerinden. İkinci bir çıkış siren veya flaşörü sürebilir; giriş ise tespiti yalnızca makine çalışırken aktif edebilir. Sinyalin kumanda mantığına nereden gireceğine elektrikçiniz karar verir.
Operatör her parça yüklediğinde makine durur mu?
Bölge ve tetikleme girişi prosesinize göre ayarlanırsa durmaz. Bölge, hareket sırasında tehlikeli olan alanın etrafına çizilir; giriş, tespiti yalnızca döngü veya test süresince aktif edebilir. Bu pencerenin dışındaki normal yükleme çıkışı tetiklemez.
Tek kamera bütün robot hücresini kapsar mı?
Personel 25 metreye kadar tespit edildiği için çoğu zaman evet. Yüksek robotlar, raflar veya fikstürler hücrenin bir kısmını gizleyebilir; bazı hücrelerde ikinci kamera gerekir. Bunu, robot kafesi projelerinde olduğu gibi, teklif öncesinde yerleşim planı ve fotoğraflardan belirleriz.
Size özel bir kurulum planlayalım
Makine tipini, riskli bölgenin yerleşimini ve makine çevresinden birkaç fotoğraf veya kısa bir video paylaşın. Kamera konumunu, bölgeleri ve sinyalin PLC'nize nasıl ulaşacağını önerelim.